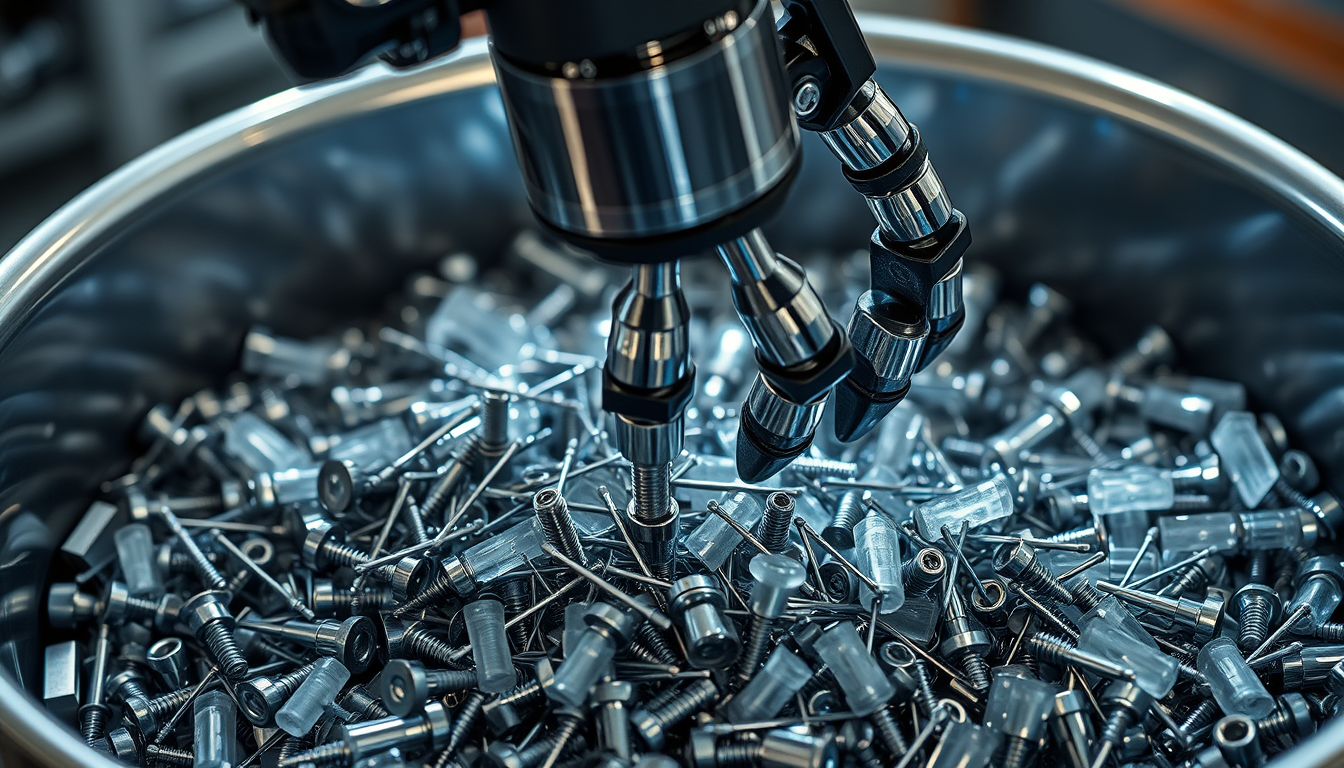
3Dビジョンとは、対象物を「奥行きつき」で捉える産業用の画像認識技術です。通常のカメラが撮る平面画像に対し、3Dビジョンは物体表面の三次元座標の集まり(点群)や距離画像を出力し、ロボットが「どこに・どの向きで」物が置かれているかを判断できるようにします。
何ができるのか
代表的な用途は、箱の中にランダムに積まれた部品を取り出す「ばら積みピッキング」です。ほかに、部品の位置と姿勢を測ってからの組付け・位置決め、段ボールの積み下ろし(パレタイズ/デパレタイズ)、寸法や段差の検査などがあります。
2Dカメラとの決定的な違いは、ワークを一定の位置・姿勢に揃える治具(パーツフィーダーや整列トレイ)が要らなくなる点です。重なった部品の上下関係を判別できるため、人手で整列させていた前工程をまるごと省ける可能性があります。
測定方式と、苦手なワーク
主な方式は、縞パターンを投影して変形から形状を割り出すパターン投影(構造化光)、2台のカメラの視差を使うステレオ、光の往復時間を測るToF、レーザー光の反射位置から測る三角測量です。いずれも「投げた光がまっすぐ返ってくる」ことを前提にしているため、次の3種類は原理的に苦手です。
光沢品は鏡面反射で光が別方向へ飛び、点群が欠ける。半透明品は光が内部に入り込み、距離が実際よりも奥にずれる。極小品は分解能が足りず形状として出てこない。この「従来は認識が難しかったワーク」に3DビジョンとAIの組み合わせで対応するとして、京セラが「AIビジョンソリューション」を掲げています(2026年9月9〜11日、幕張メッセの「ファクトリーイノベーションWeek 秋 2026」内「ロボデックス 秋」に出展)。ロボットアームやPLCと組み合わせる構成が想定されています。
使い方(導入の流れ)
1. ワーク条件を確定する(材質・サイズ・容器の深さ・タクトタイム) 2. センサを選定する(視野、分解能、作業距離、撮像時間) 3. ハンドアイキャリブレーションで、カメラ座標とロボット座標を一致させる 4. 把持位置を決める(CADマッチング、またはAIによる学習) 5. ハンドと容器壁の干渉チェックと経路生成 6. ロボットコントローラ/PLCとの通信を組む
実務でつまずくのは3と5です。認識できても掴めない、掴めても箱の壁にぶつかる、という段階が必ず来ます。3Dビジョンは「認識装置」ではなく「認識+把持計画」までをセットで見るべき技術だと考えたほうが安全です。
料金はいくらか
3Dビジョンは公開価格を持たない製品が大半で、京セラのソリューションについても価格の公表情報は確認できていません。推測の金額は挙げません。
費用の内訳としては、(a)3Dセンサ本体、(b)認識ソフトのライセンス、(c)ロボット・ハンド・架台、(d)システムインテグレーション費の4つに分かれ、多くの案件で最大になるのは(d)です。見積もりを取る際は、ワークの現物写真、図面、1個あたりの目標タクト、目標取り出し成功率を先に揃えると精度が上がります。
誰が作っているのか、競合は何か
本稿で事実として確認できているのは京セラの取り組みのみです。市場全体の構図としては、3Dセンサ専業メーカー、FAセンサ大手、ロボットメーカー純正のビジョン、そして認識ソフトに特化したソフトウェア事業者が重なり合う領域にあたります(個別企業名は別途の確認が必要です)。
投資家が見るべき差別化軸は、センサ単体のスペックよりも、上で挙げた光沢・極小・半透明といった難ワークへの対応範囲と、立ち上げにかかる工数です。ここが短縮できるかどうかが、導入社数の伸び方を左右します。