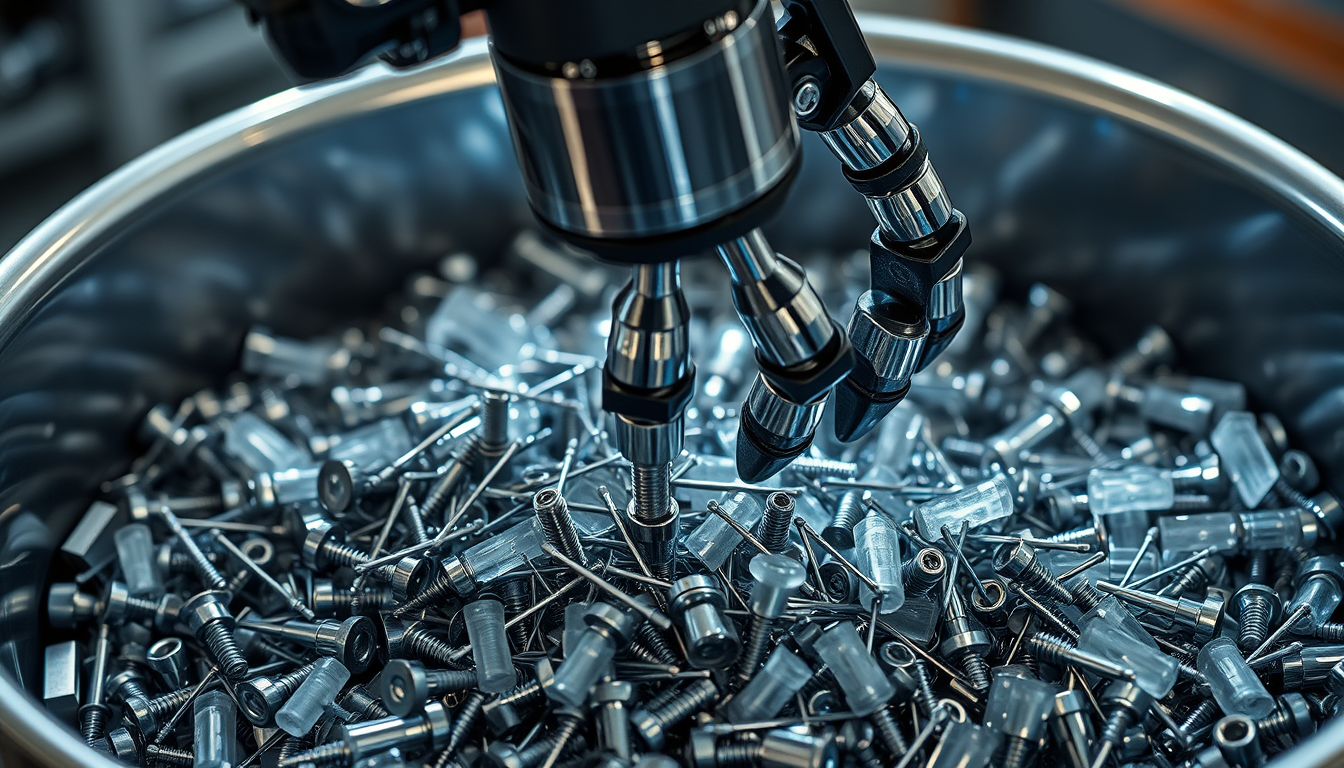
ばら積みピッキングとは、箱やパレットに無造作に積まれた部品を、3Dビジョンなどで1個ずつ位置と姿勢を認識し、ロボットアームが取り出す技術です。英語では bin picking と呼ばれ、パーツフィーダやトレイによる「整列供給」を前提にしない点が、従来のロボット搬送との決定的な違いです。
ばら積みピッキングとは(なぜ難しいのか)
整列供給なら、部品の位置は毎回ほぼ同じなので、ロボットは座標を再生するだけで済みます。ばら積みでは、同じ部品でも毎回向きが違い、他の部品の下に潜り、山が崩れれば配置が変わります。そのため「3Dで形状を測る → 個体を切り出す → 掴める姿勢を決める → 周囲の部品や箱の壁と干渉しない軌道を作る」という一連の処理が、1ピックごとに必要になります。
技術的なボトルネックは、多くの場合ロボット側ではなく認識側にあります。3D計測の主流は光を当てて反射を測る方式のため、光沢のある金属は正反射でデータが飛び、半透明の樹脂は光が内部に入って形状が化け、極小部品は点群の解像度そのものが足りません。「ロボットは動くが、ワークが見えない」という理由で導入が止まるケースは現実に多くあります。
使い方(導入の流れ)
エンジニア視点では、構成要素は 3Dセンサ・認識ソフト・ロボット・ハンド(グリッパ)・上位制御の5つです。実装時は、まずワークのCADまたは実物スキャンから認識モデルを作り、そのワークに対して「どこを掴むか」を示す把持点を定義します。運用時は、センサが箱を撮像し、ソフトが把持候補を順位付けして座標をロボットコントローラやPLCに渡し、ロボットが取りに行く、という流れになります。
企画側が押さえるべき評価軸は、タクトタイム(1ピックあたり秒数)、ピック成功率、そして「最後の数個」を箱の隅から取り切れるかです。成功率95%と99%では、残り数%に人が張り付く必要が出るため、省人化効果がまったく変わります。検証は必ず自社の実ワークで行うべきで、これが事実上の必須工程です。
料金はいくらか
公開された定価はありません。この種のシステムは、ワーク形状・タクト・設置環境で構成が変わるため、個別見積もりが一般的です。今回参照した京セラの出展情報にも価格の記載はなく、金額を推測で示すことはできません。
コストを見積もる際は、単価の内訳を分解して考えるのが現実的です。3Dセンサ、認識ソフトのライセンス、ロボット本体、ワーク専用のハンド設計・製作、安全柵や架台、システムインテグレーション費、そして事前検証(PoC)費が積み上がります。特にハンドとSI費はワーク固有で、カタログ価格から外れる部分です。
誰が作っているのか、競合は
本稿で事実として確認できているのは京セラです。同社は「ファクトリーイノベーションWeek 秋 2026」(2026年9月9〜11日、幕張メッセ)内の「ロボデックス 秋」で、ロボットを知能化する「AIビジョンソリューション」を紹介しました。3DビジョンとAIによる認識で、ばら積みされた光沢品・極小品・半透明品といった従来は認識が難しかったワークのピッキングを可能にする、という位置づけです。つまり同社は、前述した認識側のボトルネックを正面から訴求点にしています。
投資家向けに構図を整理すると、この市場のプレイヤーは大きく三層に分かれます。3Dセンサ・ビジョン機器のメーカー、ロボットメーカー純正のばら積み機能、そしてロボット非依存の認識ソフト専業です。京セラはセンサとAI認識を束ねた「ソリューション」として出す立場にあたります。なお、他社の具体的な製品名・シェア・価格は本稿の参照情報に含まれていないため、ここでは挙げません。